狭窄空间高精度多机联合作业吊装施工技术研究
摘要:随着现代工业工程规模化发展,吊装作业面临作业空间狭窄、高空对位精度要求高、多台大型吊车联合作业等多重挑战。本文从施工专业作业角度出发,系统分析此类复杂吊装工况的技术难点,提出针对性的施工组织与安全控制措施,为类似工程提供参考。
一、引言
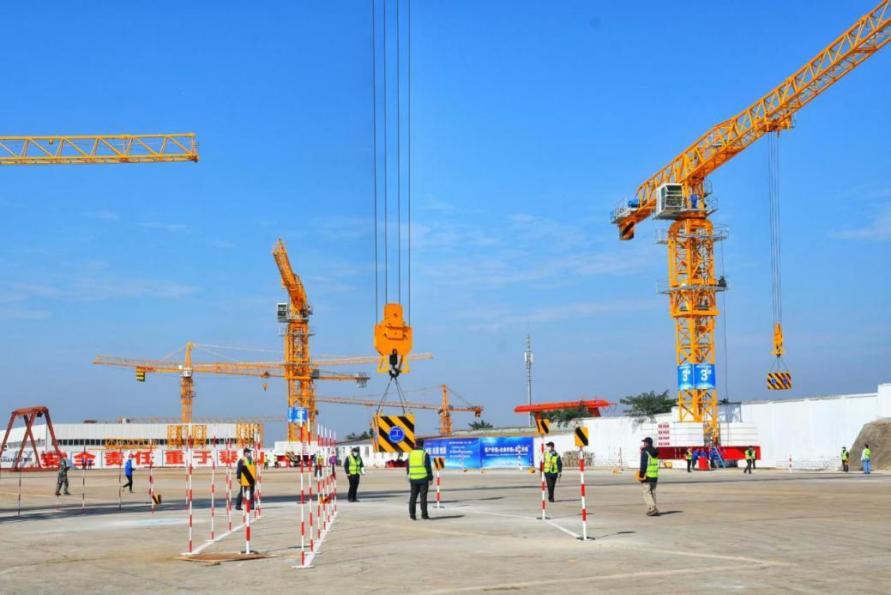
在大型工业设备安装、钢结构场馆建设及重型模块化施工中,吊装作业往往受到周边建(构)筑物、管线及既有设施的严格限制,形成狭窄作业空间。设备本体安装精度要求常达到毫米级,且单台吊车起重能力不足,须采用多台大型吊车联合作业。此类工况技术复杂、风险集中,对施工专业作业提出了极高要求。
二、施工技术难点分析
(一)作业空间狭窄的制约
狭窄空间导致吊车站位受限,回转半径相互干涉,臂架活动范围压缩;地面承载力分布不均,支腿布置困难;吊装路径规划需避开大量障碍物,操作容错空间极小。
(二)高空对位精度高的挑战
高空对位受风载、吊车微动性能、吊索具受力变形等多因素影响。多机联合抬吊时,各吊点同步性差异会直接反映在构件姿态上,对位精度控制难度显著增加。
(三)多机联合作业的协同要求
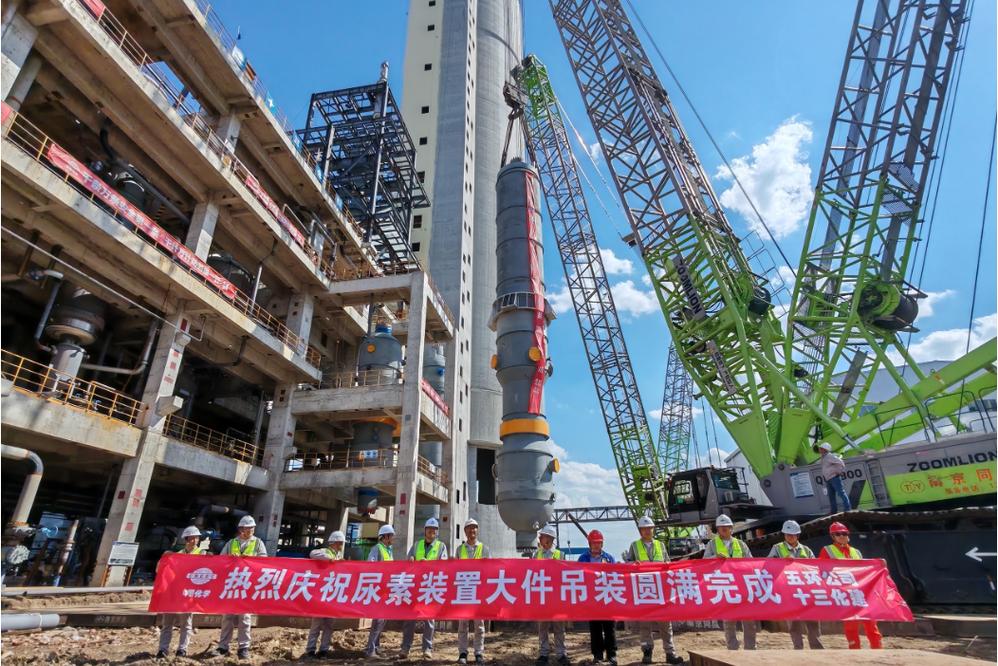
多台大型吊车联合抬吊属超危大工程,需解决载荷分配、动作同步、指挥信号统一、单机失稳应急等核心问题。任何一台吊车的动作偏差均可能引起载荷重分布,导致个别吊车超载。
三、施工专业作业要点
(一)吊装方案专项设计
- 站位与选型:基于三维建模进行吊车布置模拟,确定最小干涉站位;按最不利工况复核单机载荷,确保每台吊车负荷率不超过额定起重量的80%,并设置载荷裕度。
- 路径规划:采用BIM技术模拟吊装全过程,标注空间净距控制点,确保构件与障碍物之间留有安全距离。
- 同步控制方案:明确各吊车动作顺序与速度匹配关系,实行“统一指挥、分级操作、口令确认”的协同机制。
(二)地基处理与支腿加固
狭窄空间内支腿布置常需局部换填或设置路基箱分散压力,施工前进行地基承载力验算与实测,确保支腿沉降在允许范围内。
(三)精确对位技术措施
- 设置导向装置与限位工装,采用手拉葫芦、液压微调装置进行毫米级调整;
- 高空对位采用全站仪实时监测构件姿态,必要时引入激光跟踪或测量机器人辅助定位;
- 风速超过规定限值时暂停对位作业,避免风载扰动影响精度。
(四)多机协同安全管理
- 建立联合指挥体系,设总指挥一名,各吊车设专人负责操作与监护;
- 实行试吊制度,起吊离地200mm停留检查,验证载荷分配与制动性能;
- 编制单机失效应急预案,明确紧急落钩、载荷转移及人员撤离路线;
- 全过程监测吊车支腿沉降、臂架应力及构件姿态,数据异常立即停止作业。
(五)作业人员专业要求
参与作业的起重工、司机、指挥人员须持证上岗,多机联合作业前进行专项技术交底与协同演练,统一指挥信号与通讯频道,确保指令传递准确无误。本文来自网络
需要说明的是,以上方案仅为通用性技术框架,具体工程应结合现场条件由专业技术人员编制专项施工方案并组织专家论证后实施。
如若转载,请注明出处:http://www.bjxdhyjz.com/product/18.html
更新时间:2026-11-09 01:18:54